

Bevor ein Roboter einen Weg planen kann, muss er eine einfachere Frage beantworten: Wo bin ich? Diese Aufgabe heißt Lokalisierung, und sie ist schwerer, als sie klingt. Ein Lieferroboter auf dem Gehweg, ein Saugroboter im Wohnzimmer und ein selbstfahrendes Auto in der Stadt müssen ihre Position kennen, oft auf wenige Zentimeter genau und viele Male pro Sekunde. Kein einzelner Sensor schafft das allein.
Dies ist Teil 2 von Level 1 in unserem Lernpfad Physical AI. Wir haben einen Roboter zwei Runden auf einer Bahn fahren lassen und drei Wege verglichen, seine Position zu verfolgen: Radumdrehungen zählen, GPS und beides zusammen. Sie erfahren, warum jeder Sensor auf seine eigene Art versagt und wie ein Kalman-Filter beide zu etwas Besserem verbindet als jeden allein.
Zwei Arten von Positionsangaben
Roboter bekommen zwei Arten von Angaben darüber, wo sie sind. Relative Sensoren messen Bewegung: Radsensoren zählen, wie weit sich die Räder gedreht haben, und ein Kreisel (Gyroskop) misst, wie schnell sich der Roboter dreht. Alle kleinen Bewegungen aufzusummieren heißt Odometrie oder Koppelnavigation. Sie ist ruhig und immer verfügbar, doch jeder kleine Fehler addiert sich zu allen vorigen, und die Schätzung wandert langsam davon.
Absolute Sensoren messen die Position direkt: Satellitennavigation (GPS) oder eine Kamera bzw. ein Lidar, die bekannte Merkmale auf einer Karte wiedererkennen. Ihre Fehler addieren sich nicht, doch jede einzelne Messung kann Meter danebenliegen, und sie können ganz ausfallen, etwa im Tunnel, im Parkhaus oder zwischen hohen Gebäuden.
| Sensor | Was er misst | Stärke | Schwäche |
|---|---|---|---|
| Radsensor | Zurückgelegte Strecke | Ruhig, schnell, günstig | Schlupf und kleine Maßstabsfehler summieren sich |
| Kreisel (IMU) | Drehgeschwindigkeit | Schnell, funktioniert überall | Eine winzige Drift wird zu einem großen Richtungsfehler |
| GPS | Position auf der Erde | Kein wachsender Fehler | Meter an Rauschen, fällt im Tunnel und in Gebäuden aus |
| Kamera oder Lidar mit Karte | Lage zu bekannten Merkmalen | Kann sehr genau sein | Braucht eine vorab erstellte Karte und gute Sicht |
Unsere Simulation: zwei Runden, drei Verfahren
Unser Roboter fährt 428 Meter in zwei Runden auf einer Bahn in Stadionform und braucht dafür 3,6 Minuten. Sein Radsensor liest 2 % zu viel, ein typischer kleiner Kalibrierfehler, und sein Kreisel driftet um 0,1 Grad pro Sekunde. GPS liefert einmal pro Sekunde eine Position, gestreut um etwa 3 Meter, und fällt für 30 Sekunden ganz aus, als führe der Roboter durch einen Tunnel.
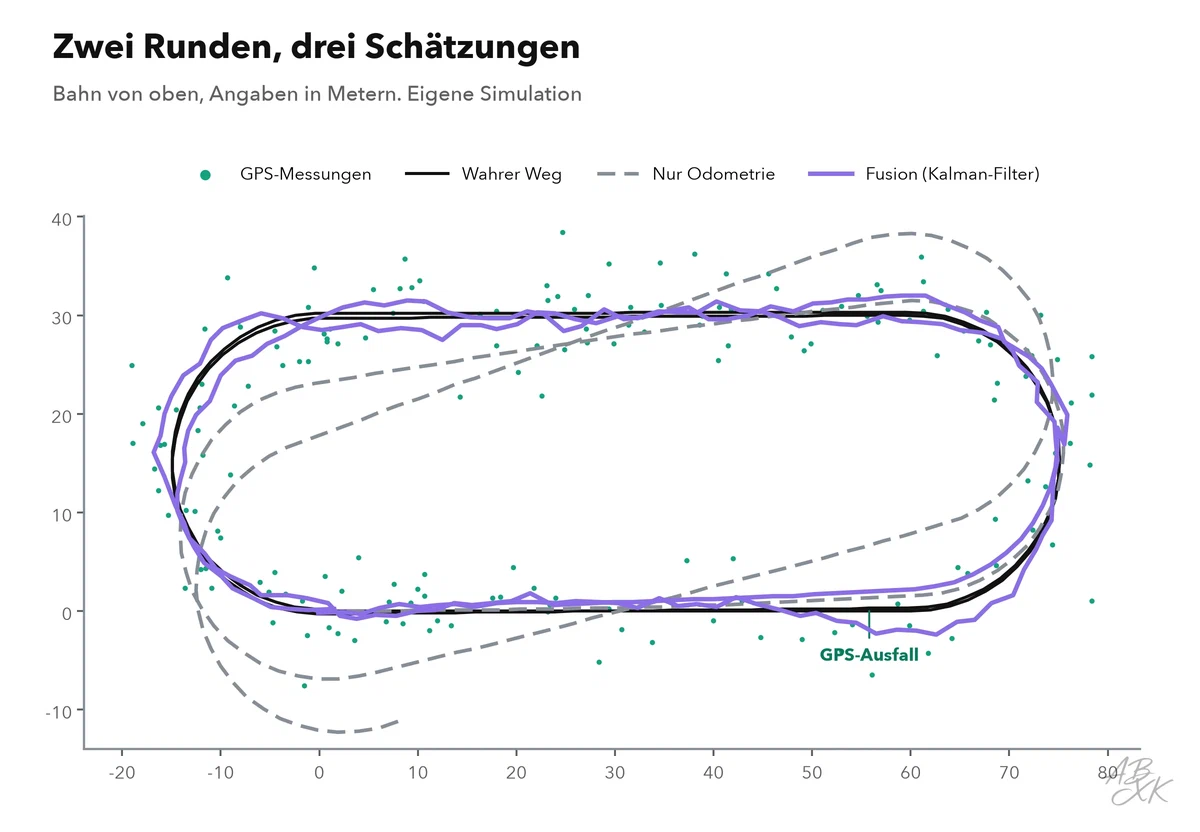
Nach einer Minute lag die Odometrie allein nur 1,4 Meter daneben. Am Ende der zweiten Runde war der Fehler auf 14,2 Meter gewachsen, weil sich die kleinen Fehler bei Strecke und Richtung immer weiter summierten. GPS allein driftete nie, doch seine einzelnen Messungen lagen im Mittel 3,7 Meter daneben und bis zu 9,8 Meter — zu viel, um in einer Spur zu bleiben —, und während des Ausfalls lieferte es gar keine Position.
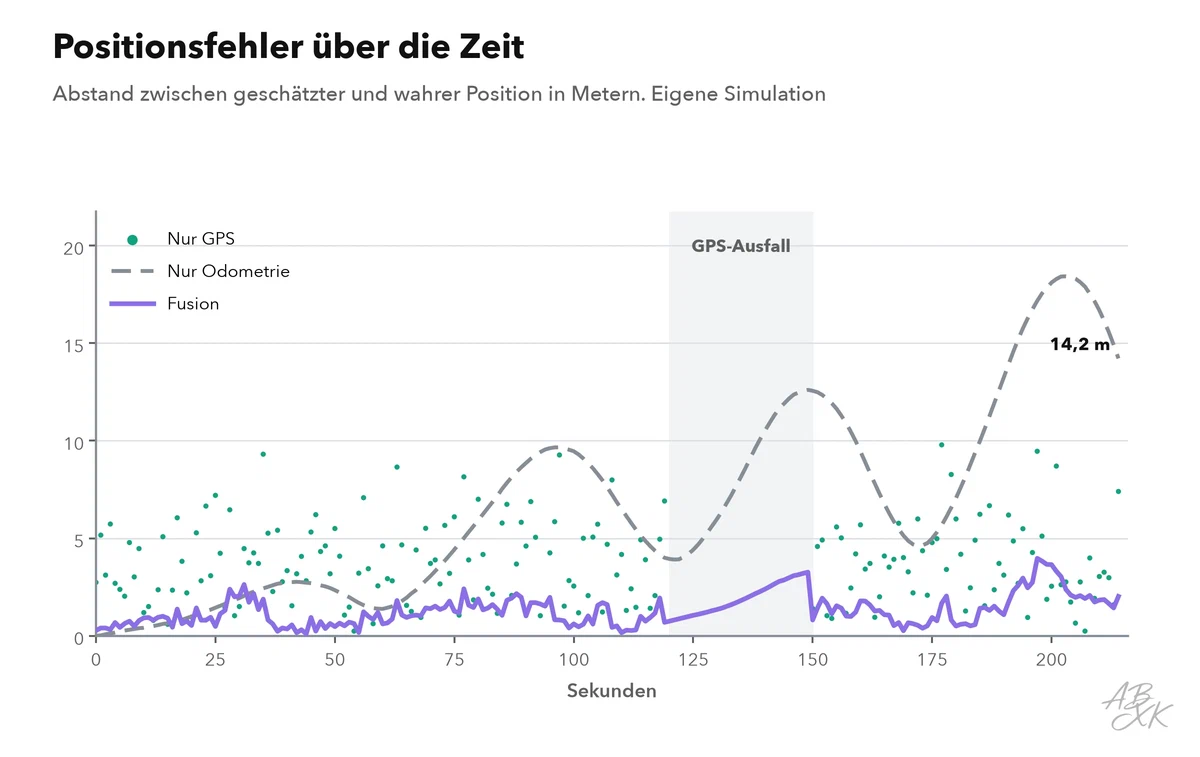
Die Kombination war besser als beide. Die fusionierte Schätzung lag im Mittel 1,3 Meter daneben und nie mehr als 4,2 Meter. Als das GPS ausfiel, wuchs der Fehler von 0,7 auf 3,3 Meter, weil der Filter nur noch Radumdrehungen zählen konnte, und er fiel wieder, sobald die ersten Satellitenpositionen zurückkamen.
| Verfahren | Mittlerer Fehler (m) | Größter Fehler (m) | Fehler am Ende (m) |
|---|---|---|---|
| Nur Odometrie (Rad und Kreisel) | 6,8 | 14,2 | 14,2 |
| Nur GPS (einzelne Messungen) | 3,7 | 9,8 | – |
| Fusion im Kalman-Filter | 1,3 | 4,2 | 2,0 |
Eigene Simulation: 2 Runden auf einer Stadionbahn (Geraden 60 m, Kurvenradius 15 m, 2 m/s, zusammen 428 m). Radsensor liest 2 % zu viel, Kreisel driftet 0,1 °/s; GPS einmal je Sekunde mit 3 m Streuung, Ausfall von Sekunde 120 bis 150. Fusion: erweitertes Kalman-Filter. Fehler = Abstand zur wahren Position; fester Zufallsstartwert.
Wie das Kalman-Filter beides verbindet
Ein Kalman-Filter arbeitet in zwei Schritten, die sich ständig wiederholen. Im Vorhersageschritt schiebt es seine Schätzung mit der Odometrie weiter und vermerkt, dass seine Unsicherheit etwas gewachsen ist. Im Korrekturschritt trifft eine neue GPS-Position ein, und das Filter vergleicht sie mit seiner Vorhersage. Dann rückt es die Schätzung in Richtung der Messung — stärker, wenn die eigene Unsicherheit hoch ist, schwächer, wenn es der Vorhersage mehr traut als der verrauschten Messung.
Denken Sie an einen Gang durch ein vertrautes Zimmer mit geschlossenen Augen: Sie zählen Ihre Schritte und öffnen alle paar Sekunden kurz die Augen. Zwischen den Blicken verlassen Sie sich auf die Schritte, mit jedem Blick korrigieren Sie sich. Das Filter tut dasselbe, aber mit Zahlen dafür, wie sehr es jeder Quelle traut. Unser Filter schätzte auch die Fahrtrichtung mit, sodass die GPS-Positionen indirekt auch den driftenden Kreisel korrigierten.
Dieselbe Idee steckt in fast jedem Ortungssystem der Physical AI: Smartphones verbinden GPS mit Bewegungssensoren, Drohnen verbinden Satellitennavigation mit Beschleunigungssensoren, und selbstfahrende Autos verbinden viele Sensoren auf einmal.
Mehr als GPS: Karten und Merkmale
Für ein selbstfahrendes Auto reicht eine Genauigkeit von einem Meter nicht, um in der Spur zu bleiben. Viele automatisierte Fahrzeuge gleichen deshalb zusätzlich ab, was ihr Lidar und ihre Kameras sehen, mit detaillierten, vorab erstellten Karten: Bordsteine, Masten, Fahrbahnmarkierungen und Gebäudekanten. Ein solcher Kartenabgleich kann wenige Zentimeter genau sein — aber nur, wo die Karte existiert und aktuell ist. Das ist ein Grund, warum Robotaxis in begrenzten Gebieten fahren, die ihre Betreiber kartiert haben.
Roboter in Gebäuden, wo es gar kein GPS gibt, bauen die Karte oft während der Fahrt. Das heißt SLAM, gleichzeitige Lokalisierung und Kartierung: Der Roboter erkennt Orte wieder, die er schon gesehen hat, und korrigiert damit seine Drift — so wie das GPS in unserer Simulation.
So haben wir simuliert
Wir haben die Bewegung des Roboters in Schritten von 0,1 Sekunden in Python mit numpy berechnet, mit einem festen Zufallsstartwert für das Rauschen der Sensoren. Das Filter ist ein erweitertes Kalman-Filter mit drei Zuständen: den beiden Koordinaten und der Fahrtrichtung. Die Fehler in der Tabelle sind Abstände zwischen geschätzter und wahrer Position; beim GPS haben wir jede einzelne Messung bewertet. Der nächste Teil betrachtet die Bedingungen, unter denen selbstfahrende Autos fahren, und was US-Unfallmeldungen darüber verraten.