

Eine geplante Route ist nur eine Linie auf einer Karte. Um sie zu fahren, muss ein Auto im richtigen Moment und im richtigen Maß lenken, viele Male pro Sekunde und in voller Fahrt. Diese Aufgabe heißt Spurführung (Path Tracking). Eines der einfachsten und am weitesten verbreiteten Verfahren dafür in Robotern und Forschungsfahrzeugen trägt einen anschaulichen Namen: Pure Pursuit, „reine Verfolgung“ — das Auto jagt einem Punkt auf seiner Bahn hinterher, der immer einen festen Abstand vorausliegt.
Dies ist Teil 3 von Level 2 in unserem Lernpfad Physical AI. Wir haben ein Auto auf einer Teststrecke mit Spurwechsel und Kurve simuliert und es mit Pure Pursuit bei vier Geschwindigkeiten und sechs Einstellungen gelenkt. Sie erfahren, wie das Verfahren einen Lenkwinkel berechnet, warum seine einzige Einstellung, der Vorausblick, zwischen einem nervösen und einem schlampigen Fahrer entscheidet und warum die beste Einstellung vom Tempo abhängt.
Wie Pure Pursuit lenkt
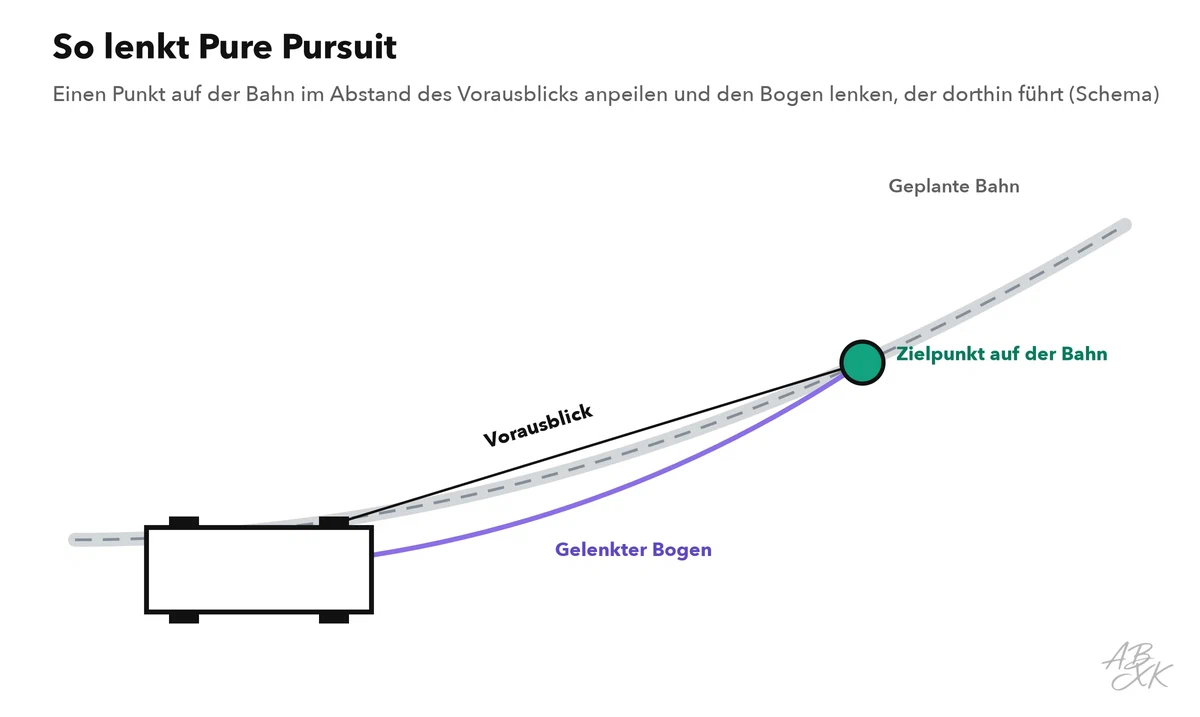
In jedem Moment wählt das Verfahren den Punkt auf der geplanten Bahn, der einen Vorausblick vor dem Auto liegt. Dann berechnet es den Kreisbogen, der die Hinterachse genau zu diesem Punkt führen würde, und stellt den Lenkwinkel für diesen Bogen ein. Einen Augenblick später hat sich das Auto bewegt, der Zielpunkt ist weitergewandert, und die Rechnung beginnt neu. Unsere Simulation wiederholt sie 100-mal pro Sekunde.
| Begriff | Bedeutung | In unserer Simulation |
|---|---|---|
| Vorausblick | Wie weit voraus der Zielpunkt liegt | 2 bis 30 Meter oder mit dem Tempo wachsend |
| Querabweichung | Seitlicher Abstand zur geplanten Bahn | 100-mal pro Sekunde gemessen |
| Radstand | Abstand zwischen Vorder- und Hinterachse | 2,8 Meter, wie bei einem Mittelklassewagen |
| Lenkverzögerung | Die Lenkung braucht Zeit bis zum neuen Winkel | 0,15 Sekunden |
Kurzer Vorausblick: genau bei wenig Tempo, nervös bei viel
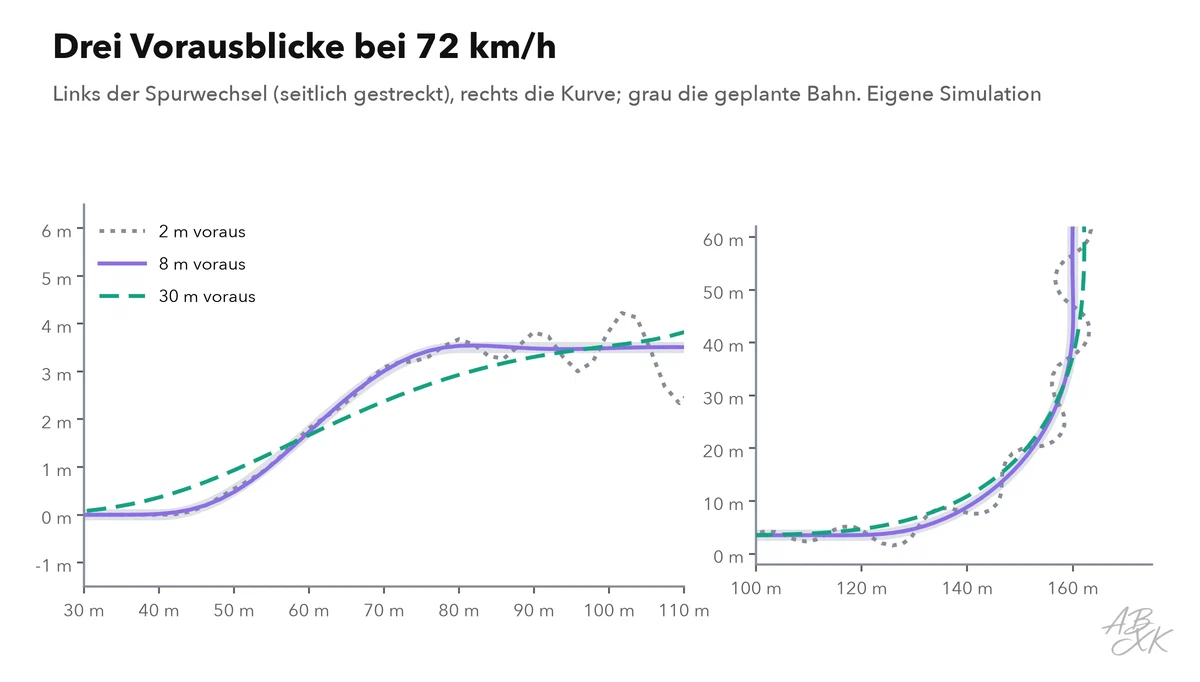
Mit einem Zielpunkt nur 2 Meter voraus reagiert das Auto heftig auf jede kleine Abweichung. Bei 18 km/h ist das genau richtig: Das Auto blieb innerhalb von 0,01 Metern um die Bahn. Bei 72 km/h ließ dieselbe Einstellung das Auto hin und her pendeln, bis zu 3,53 Meter neben der Bahn — genug, um die Spur zu verlassen. Bei 108 km/h wurden die Ausschläge immer größer, bis das Auto von der Strecke abkam. Der Grund ist derselbe wie beim Regelkreis in Level 1: Die Lenkung reagiert mit kleiner Verzögerung, und bei hohem Tempo ist das Auto schon weitergefahren, wenn die Räder eingeschlagen sind. Starke, späte Korrekturen werden zum Schwingen.
Langer Vorausblick: ruhig, aber er schneidet Kurven
Mit einem Zielpunkt 30 Meter voraus fährt das Auto ruhig, peilt aber einen Punkt an, der schon hinter dem Beginn der Kurve oder des Spurwechsels liegt. Es beginnt zu früh zu lenken und schneidet die Kurve innen. Bei 18 km/h lag es bis zu 2,43 Meter neben der Bahn, bei 72 km/h bis zu 2,18 Meter. Eine mittlere Einstellung von 8 Metern hielt das Auto bei 72 km/h innerhalb von 0,07 Metern.
| Tempo | 2 m voraus | 4 m voraus | 8 m voraus | 15 m voraus | 30 m voraus | Mitwachsend |
|---|---|---|---|---|---|---|
| 18 km/h%!(EXTRA string=11) | 0,01 | 0,03 | 0,15 | 0,55 | 2,43 | 0,02 |
| 36 km/h%!(EXTRA string=22) | 0,02 | 0,02 | 0,12 | 0,48 | 2,34 | 0,06 |
| 72 km/h%!(EXTRA string=45) | 3,53 | 0,08 | 0,07 | 0,38 | 2,18 | 0,22 |
| 108 km/h%!(EXTRA string=67) | verlässt die Bahn | 0,67 | 0,19 | 0,31 | 2,02 | 0,48 |
Eigene Simulation: Fahrzeugmodell (Einspurmodell, Radstand 2,8 m, Lenkung folgt mit 0,15 s Verzögerung, höchstens 35°) auf einer 243 m langen Strecke mit Spurwechsel (3,5 m) und Kurve (Radius 40 m); Pure-Pursuit-Lenkregler, Schritt 0,01 s. Wert = größte seitliche Abweichung von der Ideallinie in Metern; „mitwachsend“ = Vorausblick 0,6 s × Tempo, mindestens 3 m.
Die Lösung: weiter vorausschauen, je schneller man fährt
Die Tabelle zeigt, dass keine feste Einstellung bei jedem Tempo funktioniert. Die übliche Lösung ist ein Vorausblick, der mit dem Tempo wächst — so wie Menschen auf der Autobahn weiter vorausschauen als auf dem Parkplatz. Mit einem Vorausblick von 0,6 Sekunden Fahrt, mindestens 3 Metern, blieb unser Auto bei 72 km/h innerhalb von 0,22 Metern um die Bahn und bei 108 km/h innerhalb von 0,48 Metern — auf derselben Strecke und mit derselben Verzögerung der Lenkung.
Was Serienfahrzeuge tun
Pure Pursuit ist einfach, robust und leicht zu prüfen, deshalb ist es bei Robotern und Testfahrzeugen beliebt. Serien-Systeme für automatisiertes Fahren gehen meist weiter:
- Vorhersage statt eines einzelnen Punkts. Modellprädiktive Regelung (MPC) simuliert mit einem Fahrzeugmodell die nächsten Sekunden und wählt Lenkung und Tempo gemeinsam so, dass die ganze vorhergesagte Bahn nah am Plan bleibt.
- Grenzen für Komfort und Haftung. Die Regelung begrenzt Lenkgeschwindigkeit und Querbeschleunigung, damit sich die Fahrgäste wohlfühlen und die Reifen haften.
- Tempo ist Teil des Plans. Der Planer bremst das Auto vor engen Kurven, statt die Regelung dagegen ankämpfen zu lassen.
- Bessere Fahrzeugmodelle. Bei hohem Tempo oder nasser Straße rutschen die Reifen ein wenig — das vernachlässigt das einfache Modell unserer Simulation.
So haben wir simuliert
Wir haben das kinematische Einspurmodell genutzt, ein übliches einfaches Automodell, mit 2,8 Metern Radstand, einer Lenkung, die einen neuen Winkel mit 0,15 Sekunden Verzögerung erreicht, und höchstens 35 Grad Lenkeinschlag, und die Bewegung in Schritten von 0,01 Sekunden in Python mit numpy berechnet. Die Teststrecke besteht aus 40 Metern Geraden, einem Spurwechsel um 3,5 Meter auf 40 Metern, weiteren 40 Metern Geraden, einer 90-Grad-Kurve mit 40 Metern Radius und 60 Metern Geraden. Gemessen haben wir den größten seitlichen Abstand zur geplanten Bahn; mehr als 6 Meter gelten als Abkommen von der Strecke. Der nächste Teil zeigt, wie sich solche Regler lernen statt entwerfen lassen: Training in der Simulation und die Lücke zur echten Welt.