

Jedes System der Physical AI endet in einem Motor. Die KI entscheidet „Greifer 30 Zentimeter nach links“ oder „Spur halten, Tempo halten“, doch irgendetwas muss die Motoren genau das tun lassen — gegen Reibung, schwere Lasten, Wind und Unebenheiten. Diese Aufgabe gehört der Regelungstechnik, einem Fachgebiet, das viel älter ist als die moderne KI. Sie ist die Schicht unter jedem Roboter, jeder Drohne und jedem selbstfahrenden Auto.
Dies ist Teil 1 von Level 1 in unserem Lernpfad Physical AI. Wir haben ein einfaches Robotergelenk simuliert und vier klassische Regler daran getestet. Sie erfahren, was ein Regelkreis ist, was P, I und D in einem PID-Regler tun und warum eine Verzögerung von Sekundenbruchteilen eine ruhige Maschine ins Schwingen bringen kann.
Der Regelkreis
Ein Regler arbeitet in einer Schleife, die nie endet: Er misst, wo die Maschine ist, vergleicht das mit dem Ziel, berechnet eine Korrektur und gibt sie an den Motor. Dann misst er erneut. Der Unterschied zwischen Ziel und Messung ist die Regelabweichung, und die ganze Kunst der Regelung besteht darin, sie klein zu machen — schnell und ohne wildes Schwingen.
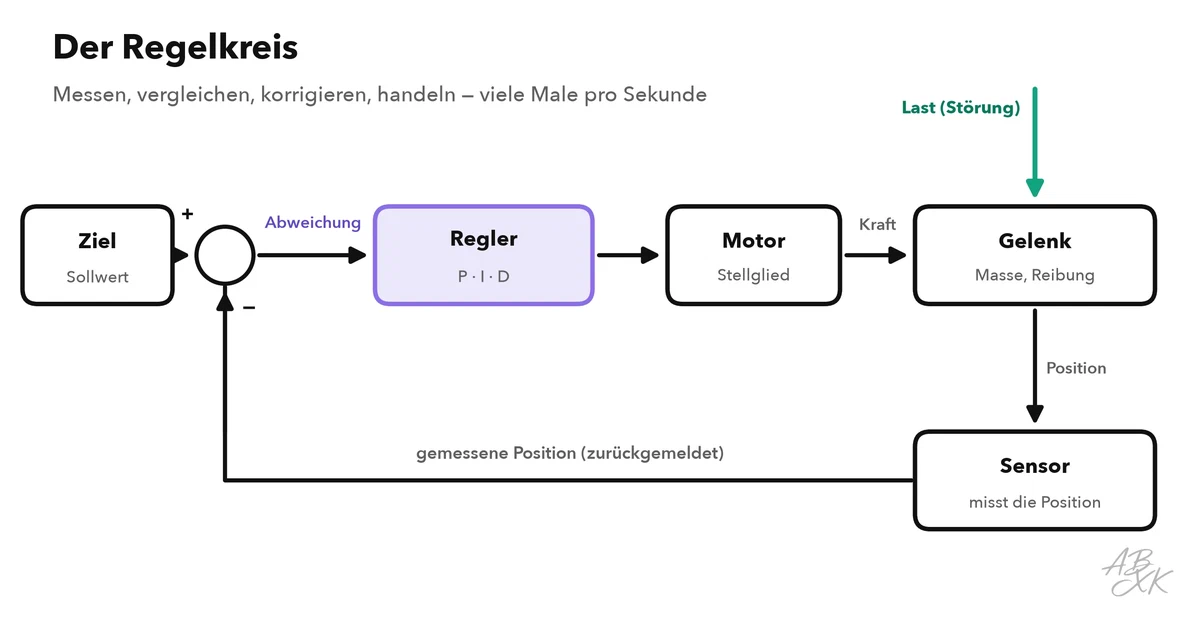
Dieselbe Schleife nutzen Sie beim Einstellen der Dusche: zu kalt, aufdrehen; zu heiß, zudrehen. Die Dusche zeigt auch die Hauptschwierigkeit. Das Wasser braucht einen Moment, bis es bei Ihnen ankommt, und wer auf die alte Temperatur reagiert, schießt übers Ziel hinaus.
| Begriff | Bedeutung | In unserer Simulation |
|---|---|---|
| Sollwert | Wo die Maschine sein soll | Position 1 |
| Regelabweichung | Sollwert minus Messwert | Beginnt bei 1, soll bei 0 enden |
| Regler | Berechnet aus der Abweichung die Kraft | P, PI, PD oder PID |
| Stellglied | Setzt den Befehl in Bewegung um | Ein Motor, der das Gelenk schiebt |
| Störgröße | Alles, was von außen wirkt | Eine konstante Last gegen den Motor |
Unsere Simulation: ein Gelenk, vier Regler
Unser Gelenk hat eine Masse von 1 Kilogramm, etwas Reibung und eine konstante Last von 3 Newton, die gegen den Motor zieht — wie ein Gewicht am Roboterarm. Es soll von Position 0 auf Position 1 fahren und dort bleiben. Vier Regler bekamen dieselben Verstärkungen und dieselbe Aufgabe.
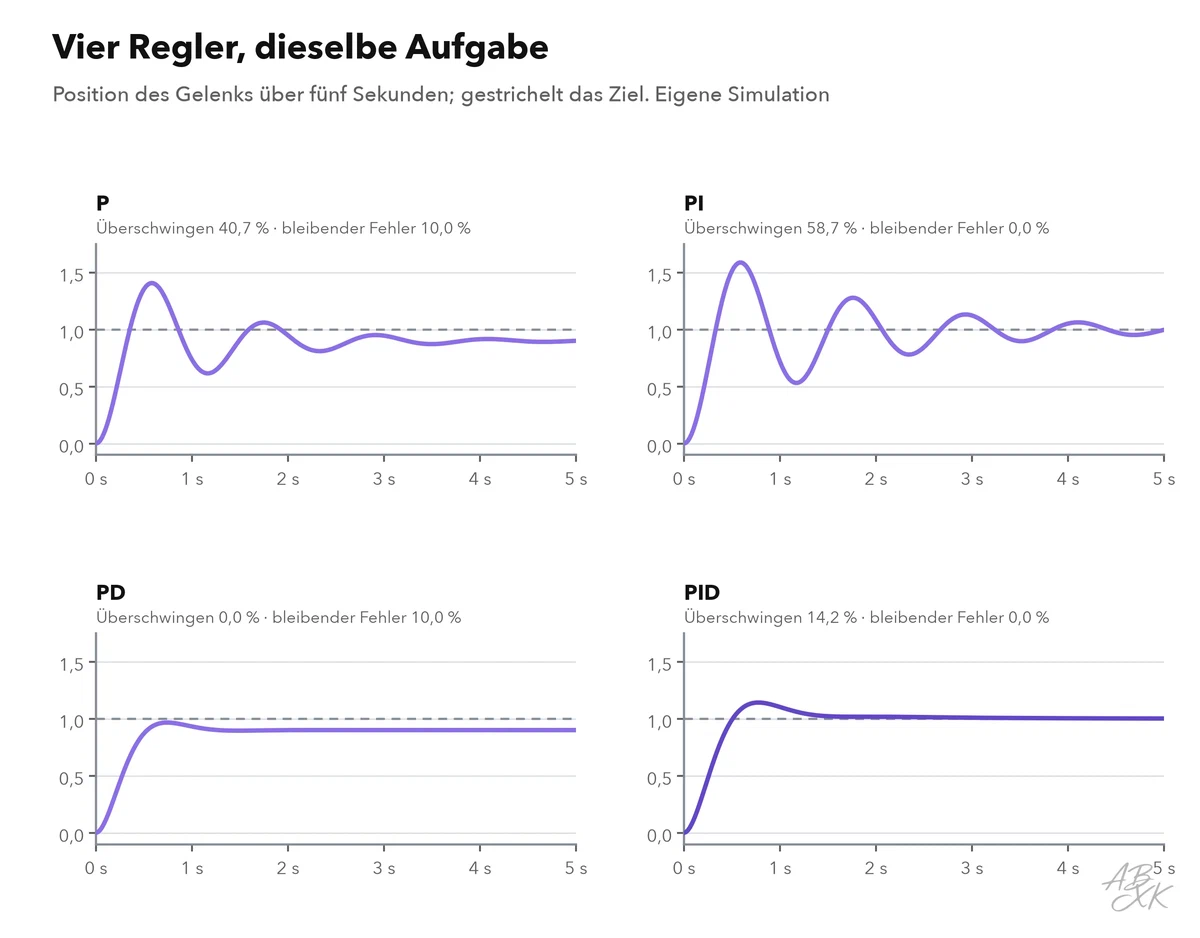
Das P in PID steht für proportional: Je größer die Abweichung, desto stärker schiebt der Motor. Unser P-Regler schoss 40,7 % über das Ziel hinaus und kam dann 10 % davor zur Ruhe. Der Grund: Um die Last zu halten, braucht ein P-Regler eine bleibende Abweichung, denn ohne Abweichung schiebt er gar nicht.
Das I steht für integral: Der Regler summiert die Abweichung über die Zeit und schiebt immer stärker, solange noch eine Abweichung übrig ist. Der PI-Regler beseitigte den bleibenden Fehler, schoss aber 58,7 % über und brauchte 5,96 Sekunden, um zur Ruhe zu kommen. Das D steht für differenzial: Es reagiert darauf, wie schnell sich die Abweichung ändert, und bremst früh — wie ein Fahrer, der vor der roten Ampel vom Gas geht. Der PD-Regler schoss gar nicht über, blieb aber wie P 10 % vor dem Ziel stehen.
Zusammen ergänzen sich die drei Teile. Unser PID-Regler erreichte das Ziel mit 14,2 % Überschwingen, kam nach 1,54 Sekunden zur Ruhe und ließ keinen bleibenden Fehler.
| Regler | Überschwingen | Bleibender Fehler | Einschwingzeit (s) |
|---|---|---|---|
| P | 40,7 % | 10,0 % | 3,65 |
| PI | 58,7 % | 0,0 % | 5,96 |
| PD | 0,0 % | 10,0 % | 1,07 |
| PID | 14,2 % | 0,0 % | 1,54 |
Eigene Simulation: Gelenk mit 1 kg Masse und Reibung 2 N·s/m bewegt sich gegen eine konstante Last von 3 N zur Zielposition 1; Verstärkungen P = 30, I = 20, D = 5; Schrittweite 1 ms, 20 s simuliert. Einschwingzeit: ab dann bleibt die Position innerhalb von ±2 % um ihren Endwert.
Warum eine kleine Verzögerung gefährlich ist
Ein Regler kann nur auf das reagieren, was er misst, und jede Messung kommt ein wenig zu spät: Sensoren brauchen Zeit, Daten laufen durch Kabel und Netze, Software muss rechnen. Wir haben unserem PID-Regler dieselbe Aufgabe noch einmal gestellt, aber mit verzögerter Messung.
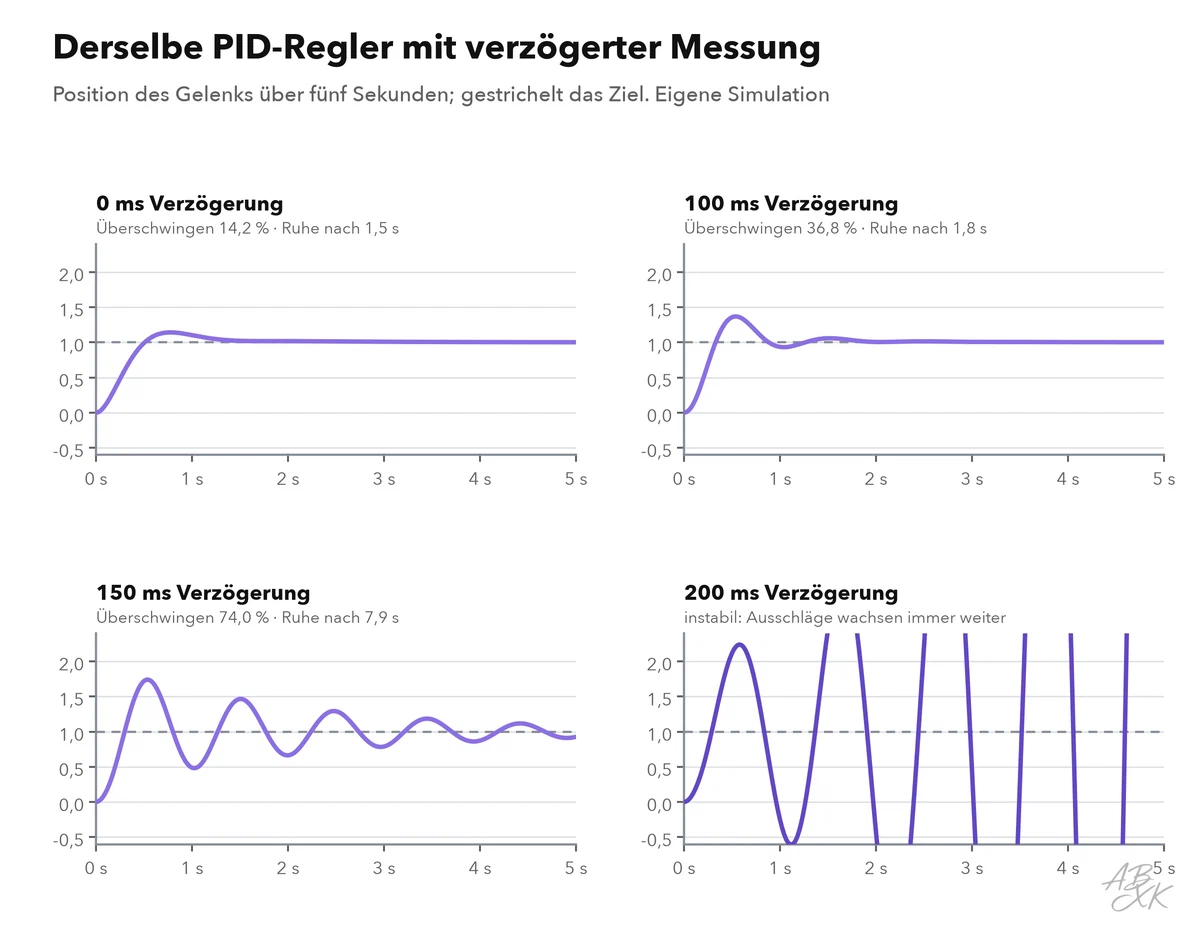
Bei einer Verzögerung von 100 Millisekunden stieg das Überschwingen auf 36,8 %. Bei 150 Millisekunden waren es 74 %, und das Gelenk brauchte 7,9 Sekunden, um zur Ruhe zu kommen. Bei 200 Millisekunden kam es nie zur Ruhe: Der Regler korrigierte immer eine Lage, die schon vorbei war, und jeder Ausschlag wurde größer als der vorige. Fachleute nennen das Instabilität, und sie gehört zu den gefährlichsten Fehlern einer Maschine.
| Verzögerung (ms) | Überschwingen | Einschwingzeit (s) | Ergebnis |
|---|---|---|---|
| 0 | 14,2 % | 1,54 | kommt zur Ruhe |
| 50 | 19,6 % | 2,01 | kommt zur Ruhe |
| 100 | 36,8 % | 1,82 | kommt zur Ruhe |
| 150 | 74,0 % | 7,90 | kommt zur Ruhe |
| 200 | – | – | schwingt sich auf (instabil) |
Quelle wie bei der ersten Tabelle dieser Seite.
Die genaue Grenze hängt von Maschine und Verstärkungen ab, das Muster aber gilt allgemein. Deshalb laufen die schnellen Regelkreise von Robotern und Fahrzeugen nah an den Motoren und wiederholen sich viele Male pro Sekunde, während langsamere Aufgaben wie die Routenplanung auf einem weiter entfernten Rechner laufen können. Das ist auch der Grund, warum die Fernsteuerung von Fahrzeugen über ein Mobilfunknetz schwierig ist: Eine Verzögerung, die im Videogespräch nicht stört, kann für einen Lenkregler zu viel sein.
Wo die KI ins Spiel kommt
In den meisten Maschinen arbeiten KI und klassische Regelung heute in Schichten. Die KI übernimmt die schweren, offenen Fragen: Was ist vor der Kamera, wo ist freie Fläche, welcher Weg ist der richtige? Die klassische Regelung setzt den geplanten Weg dann schnell und zuverlässig in Motorbefehle um. Manche neueren Roboter, vor allem laufende, nutzen statt von Hand eingestellter PID-Regler solche, die per Reinforcement Learning in der Simulation trainiert wurden. Doch sie unterliegen derselben Physik: Verzögerungen, Lasten und Grenzen der Motoren. Ein gelernter Regler, der sie ignoriert, schwingt genauso wie unser Gelenk.
Einen Regler einzustellen ist immer ein Abwägen. Höhere Verstärkungen machen eine Maschine schneller, aber unruhiger; mehr Dämpfung macht sie ruhig, aber langsam. Ein Regler, der mit einer Last gut arbeitet, kann mit einer anderen versagen — deshalb testen Fachleute ihn unter den schlechtesten Bedingungen, die sie erwarten.
So haben wir simuliert
Wir haben die Simulation in Python mit numpy geschrieben und die Bewegung in Schritten von einer Millisekunde über 20 Sekunden berechnet. Alle Regler nutzten dieselben Verstärkungen; die Einschwingzeit ist der Zeitpunkt, ab dem die Position innerhalb von ±2 % um ihren Endwert bleibt. Echte Maschinen haben zusätzlich Motoren mit begrenzter Kraft, Rauschen in den Sensoren und nachgiebige Teile, die genauen Zahlen weichen also ab — die Wirkung von P, I, D und Verzögerung ist dieselbe. Der nächste Teil dieses Levels wendet sich von der Bewegung zur Position: Wie ein Roboter weiß, wo er ist.